


Os robôs industriais são amplamente utilizados na fabricação industrial, fabricação de automóveis, eletrodomésticos, alimentos, etc., podem substituir o trabalho repetido de manipulação do tipo -máquina, contando com seus próprios recursos de energia e controle para realizar uma variedade de funções de uma máquina. Ele pode suportar comandos humanos, mas também de acordo com a operação pré{3}programada do programa. Hoje falamos sobre os principais componentes básicos dos robôs industriais.
1. Corpo principal
Corpo principal da maquinaria que é a base e implementação do mecanismo, incluindo braço, braço, punho e mão, composição do sistema mecânico de múltiplos graus de liberdade. Alguns robôs possuem outro mecanismo de caminhada. Os robôs industriais têm 6 ou mais graus de liberdade. O pulso normalmente tem 1 a 3 graus de liberdade de movimento.
2.Sistema de acionamento
O sistema de acionamento dos robôs industriais é dividido em três categorias: hidráulico, pneumático e elétrico de acordo com a fonte de energia. De acordo com a demanda também pode ser combinado por estes três exemplos e sistema de acionamento composto. Ou através da correia síncrona, sistema de rodas, engrenagens e outros mecanismos de transmissão mecânica para acionar indiretamente. O sistema de acionamento possui uma unidade de potência e mecanismo de transmissão, utilizado para implementar a ação correspondente, esses três tipos de sistema de acionamento fundamental possuem características próprias, agora o principal é o sistema de acionamento elétrico. Como resultado da baixa inércia, servo motores CA e CC de grande torque e seu servo acionamento de suporte (conversor de frequência de comutação, modulador de largura de pulso CC) são de aceitação geral. Este tipo de sistema não requer conversão de energia, é fácil de usar e tem controle sensível. A maior parte do motor precisa ser instalada atrás do mecanismo de transmissão fino: redutor. Os dentes do conversor de taxa usando engrenagens, o número de contra{7}}rotação do motor será desacelerado para o número desejado de contra-rotação, e para obter um dispositivo de torque maior, reduzindo assim a velocidade, adicionando torque, quando a carga é grande, o servo motor para aumentar a potência não é econômico-, pode estar na taxa de velocidade apropriada dentro do escopo de o redutor de velocidade para melhorar o torque de saída. O servo motor em operação de baixa-frequência é propenso ao calor e à vibração-de baixa frequência, longas horas e trabalho repetitivo não são propícios para garantir sua precisão e operação confiável. A existência de um motor de engrenagem fina permite que o servo motor opere a uma taxa adequada, fortalecendo a rigidez do corpo da máquina e produzindo um torque maior. Hoje existem dois tipos de caixas de câmbio convencionais: caixas de câmbio harmônicas e caixas de câmbio RV.
3. Sistema de controle
O sistema de controle do robô é o cérebro do robô e é o principal elemento que determina a utilidade e função do robô. O sistema de controle está de acordo com o programa de entrada no sistema de acionamento e a implementação do mecanismo para recuperar o sinal de comando e controle. A principal tarefa da tecnologia de controle de robôs industriais é controlar a gama de atividades, a postura e a trajetória dos robôs industriais no espaço de trabalho, o tempo de ação e assim por diante. É caracterizado por programação simples, manipulação de menu de software, interface amigável de interação humano-computador, prompts de manipulação on-line e facilidade de uso. O sistema controlador é o centro do robô, as empresas estrangeiras envolvidas com nossos experimentos estão bem fechadas. Nos últimos anos, com o desenvolvimento da tecnologia microeletrônica, a função do micro triturador está cada vez mais alta, enquanto o preço está ficando cada vez mais barato, e agora apareceu no mercado 1-2 dólares americanos de micro triturador de 32 bits.
Microprocessadores-econômicos para controladores de robôs trazem novas oportunidades de desenvolvimento, de modo que é possível o desenvolvimento de controladores de robôs de baixo-custo e alta{2}}função. Para fazer com que o sistema tenha capacidade de computação e armazenamento suficiente, o controlador do robô agora aceita séries ARM, séries DSP, séries POWERPC, séries Intel e outras composições de chips mais fortes. Devido à função e função do chip de uso geral existente-não pode atender totalmente aos requisitos de alguns sistemas robóticos em termos de preço, funcionalidade, integração e interfaces, o que deu origem ao sistema robótico sob demanda por habilidades SoC (Systemon Chip), o triturador específico e a interface necessária integradas juntas, podem simplificar o projeto dos circuitos periféricos do sistema, reduzir o tamanho do sistema e reduzir baixo-custo. Por exemplo, a Actel integra núcleos de descarte NEOS ou ARM7 em seus produtos FPGA para formar um sistema SoC completo. Em termos de controladores robóticos, sua pesquisa converge principalmente nos Estados Unidos e no Japão, e há produtos acabados maduros, como a empresa americana DELTATAU, a japonesa Pengli Co. Seus controladores de movimento são baseados na tecnologia DSP como núcleo, usando estrutura aberta baseada em PC.
4. Sistema de detecção
É uma composição de módulo sensor interno e módulo sensor externo para adquirir informações significativas sobre o estado ambiental interno e externo. Sensores internos: Sensores usados para detectar o estado do próprio robô (por exemplo, o ângulo entre os braços), principalmente sensores que detectam posição e ângulo. Especificamente, existem: sensores de posição, sensores de posição, sensores de ângulo e assim por diante. Sensores Externos: Sensores usados para detectar o ambiente em que o robô está localizado (por exemplo, detectando objetos, distância do objeto) e o estado (por exemplo, detectando se o objeto agarrado escorrega). Especificamente, existem sensores de distância, sensores de visão, sensores de força, etc. O uso de sistemas de detecção inteligentes melhora a mobilidade dos robôs, a praticidade e os padrões de inteligência, o sistema de percepção humana para as informações do mundo externo é a destreza robótica, porém, para algumas informações licenciadas, os sensores são mais eficazes que o sistema humano.
5. Efetor-final
O efetor-final é um componente anexado à última junta do robô. Geralmente é usado para agarrar objetos, conectar-se a outros mecanismos e realizar a tarefa desejada. Os fabricantes de robôs geralmente não projetam nem vendem efetores finais; na maioria dos casos, eles fornecem apenas uma pinça simples. Normalmente, o efetor-final é montado no flange dos 6 eixos do robô para realizar tarefas em um determinado ambiente, como soldagem, pintura, colagem e carregamento e descarregamento de peças, são apenas algumas das tarefas que precisam ser realizadas pelo robô.
Visão geral dos servomotores
Servo drives, também conhecidos como "servo controladores" e "servo amplificadores", são controladores usados para controlar servo motores, semelhante à função dos inversores em motores CA comuns, e fazem parte de um servo sistema. Geralmente, o servo motor é controlado de três maneiras: posição, velocidade e torque para obter um posicionamento de alta-precisão do sistema de acionamento.
I. Classificação do servo motor
Divididos em duas categorias de servo motores DC e AC, os servo motores AC são divididos em servo motores assíncronos e servo motores síncronos, o sistema AC atual está substituindo gradualmente o sistema DC. Comparado com o sistema DC, o servo motor AC tem as vantagens de alta confiabilidade, boa dissipação de calor, pequena inércia e pode trabalhar sob alta pressão. Como não há escovas e engrenagens de direção, o servo sistema CA também se torna um servo sistema sem escova, e os motores usados nele são motores assíncronos do tipo gaiola e motores síncronos de ímã permanente com estruturas sem escova. (1) O servo motor DC é dividido em motor com escova e sem escova ① motor com escova de baixo custo, estrutura simples, torque de partida, ampla faixa de velocidade, fácil de controlar, manutenção, mas a manutenção é conveniente (trocar escovas de carbono), interferência eletromagnética, o uso de requisitos ambientais, geralmente usado para ocasiões industriais e civis em geral sensíveis ao custo -; ② motor sem escova tamanho pequeno e peso leve, grande resposta à potência da velocidade da velocidade de alta inércia é pequena, torque e estável Rotação suave, controle complexo, mudança de fase eletrônica inteligente e flexível, pode ser mudança de fase de onda quadrada ou onda senoidal, motor livre de manutenção, eficiência energética, pequena radiação eletromagnética, aumento de baixa temperatura e longa vida, adequado para uma variedade de ambientes.
II. Características dos diferentes tipos de servomotores
1) Vantagens e desvantagens dos servo motores DC Vantagens: controle de velocidade preciso, características de velocidade de torque- muito fortes, princípio de controle simples, fácil de usar, barato. Desvantagens: comutação de escovas, limitação de velocidade, resistência adicional, geração de partículas de desgaste (não adequado para ambientes livres de poeira e explosivos) 2) Vantagens e desvantagens dos servomotores CA Vantagens: boas características de controle de velocidade, controle suave dentro de toda a zona de velocidade, quase nenhuma oscilação, alta eficiência de mais de 90%, baixa geração de calor, controle de alta velocidade, controle de posição de alta precisão (dependendo de a precisão do codificador), dentro da área nominal de operação, pode atingir torque constante, baixa inércia, baixo ruído, sem desgaste das escovas, livre de-manutenção (adequado para ambientes-livres de poeira e explosivos).
Desvantagens:controle mais complexo, os parâmetros do inversor precisam ser ajustados-nos parâmetros PID do local para determinar a necessidade de mais linhas de conexão. Atualmente, o servo drive convencional está usando processador de sinal digital (DSP) como núcleo de controle, pode alcançar algoritmos de controle mais complexos, digitais, em rede e inteligentes. Dispositivos de energia são geralmente usados para módulo de energia inteligente (IPM) como o projeto principal do circuito de acionamento, circuito de acionamento integrado interno do IPM, ao mesmo tempo com sobre-tensão, sobre-corrente, superaquecimento, sub-tensão e outros circuitos de detecção e proteção de falhas, no circuito principal também é adicionado ao circuito de partida suave-para reduzir o processo de inicialização-sobre o impacto da unidade. Alimente a unidade de acionamento primeiro por meio do circuito retificador de ponte-completo trifásico para retificar a energia trifásica-de entrada ou a energia da rede elétrica, para obter a energia CC correspondente. Após a energia trifásica retificada ou a energia da rede elétrica, em seguida, através da frequência do inversor de tensão PWM senoidal trifásica para acionar o servo motor CA síncrono de ímã permanente trifásico. Todo o processo da unidade de acionamento de energia pode ser simplesmente considerado o processo de CA-CC-CA. O circuito de topologia principal da unidade retificadora (AC-DC) é um circuito retificador trifásico-ponte completa-não controlado.
III. Diagrama de fiação do sistema servo
1. Fiação da unidade
O servo drive possui principalmente uma fonte de alimentação de circuito de controle, a fonte de alimentação de circuito de controle principal, fonte de alimentação de saída servo, entrada do controlador CN1, interface do codificador CN2, conectando CN3. A fonte de alimentação da malha de controle é uma fonte de alimentação CA monofásica-, a fonte de alimentação de entrada pode ser monofásica-, trifásica-, mas deve ser de 220v, ou seja, quando a entrada tri-fásica, nossa fonte de alimentação tri-fásica deve passar pelo transformador do transformador para poder se conectar, para o acionamento do menor poder. O acionamento direto-monofásico, a conexão-monofásica deve ser conectada aos terminais R, S. Saída do servo motor U, V, W lembre-se de nunca conectar à fonte de alimentação do circuito principal, pois pode queimar o inversor. A porta CN1 é usada principalmente para a conexão do controlador do computador host, fornecendo entrada, saída, saída trifásica do codificador ABZ, saída analógica de uma variedade de sinais de monitoramento.
2. fiação do codificador
Na figura acima podemos ver nove terminais, usamos apenas cinco, um fio blindado, dois fios de alimentação, dois sinais de comunicação serial (+-), que é quase igual à fiação normal do nosso codificador.
3. Porta de comunicação
O drive é conectado ao PLC do computador, HMI e outro computador superior através da porta CN3, e a comunicação MODBUS é usada para controlar o drive, e RS232 e RS485 podem ser usados para comunicação.
4. Mercado de servoacionamentos
Os requisitos do robô para motores de acionamento conjunto são muito rigorosos; os servomotores CA são amplamente utilizados em robôs industriais. Atualmente, o mercado interno-de alta qualidade é ocupado principalmente por empresas estrangeiras famosas, principalmente do Japão, da Europa e dos Estados Unidos, e há muito espaço para substituição doméstica no futuro. Atualmente, as marcas estrangeiras ocupam quase 80% da participação de mercado do mercado servo AC da China, principalmente do Japão, da Europa e dos Estados Unidos. Entre eles, os produtos japoneses representam cerca de 50% da participação de mercado liderada por suas marcas famosas, incluindo Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji, etc., e seus produtos são caracterizados pela tecnologia e o nível de desempenho está mais alinhado com as necessidades dos usuários chineses, com boa relação custo-benefício e alta confiabilidade para obter uma fonte estável e sustentada de clientes nos OEMs de pequeno e médio- porte o mercado, em particular, detém o monopólio da vantagem. Redutor de precisão Li recentemente uma notícia: a indústria da robótica para quebrar o problema do "pescoço", o sentimento é bastante profundo. Com o aumento dos custos trabalhistas, os robôs industriais para substituir pessoas tornaram-se uma tendência. Os robôs industriais são a pedra angular da fabricação inteligente, mas os componentes principais estão restringindo o desenvolvimento da indústria robótica da China, de acordo com pesquisas relevantes que mostram que o atual robô doméstico reduz a dependência comum das importações. A indústria robótica na China, para se tornar um clima, deve estar determinada a resolver o problema dos componentes principais.
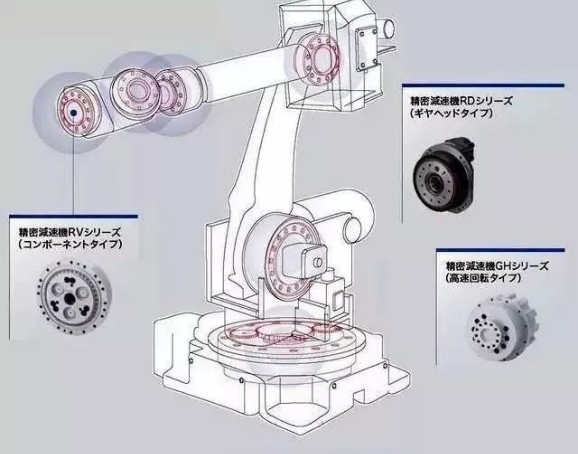
A seguir, é apresentada uma introdução aos principais componentes de precisão dos robôs industriais: redutor de velocidade, em comparação com o redutor de velocidade de uso geral-, o redutor de velocidade para robôs requer uma cadeia de transmissão curta, tamanho pequeno, alta potência, peso leve e fácil de controlar e assim por diante. Indústria de redutores, devemos mencionar que os dois gigantes do setor são Nabtesco (Teijin, também conhecido como Nabtesco) e Hamonica Drive (Hamonica), comumente conhecidos na indústria (redutor RV e redutor harmônico). Eles quase monopolizaram o mundo das caixas de engrenagens robóticas. Esses dois tipos de caixas de engrenagens têm precisão de usinagem em nível de mícron-, apenas esta no estágio de produção em massa de alta confiabilidade é muito difícil, sem mencionar milhares de rotações de operação em alta-velocidade, mas também alta expectativa de vida útil. Atualmente existe no mercado um grande número de aplicações em robôs industriais no redutor de velocidade existem duas categorias principais: redutor de velocidade RV e redutor de velocidade harmônico.
Redutor de RV:há menos engate diferencial, mas comparado ao redutor harmônico, o redutor RV é geralmente usado com uma roda ciclóide, o redutor RV consiste em uma roda ciclóide e um suporte planetário. Comparado com o redutor harmônico, a chave do redutor RV é o processo de usinagem e o processo de montagem. o redutor RV tem maior resistência à fadiga, rigidez e vida útil, ao contrário do acionamento harmônico à medida que o uso do tempo aumenta, a precisão do movimento será significativamente reduzida, a desvantagem de seu peso pesado, as dimensões externas do maior. o redutor RV é usado no torque das pernas do robô lombar e cotovelo três articulações, robôs industriais carregados, um, dois, três eixos são usados redutor RV. É mais comumente usado em robótica, a transmissão harmônica tem resistência à fadiga, rigidez e vida útil muito maiores, e a precisão diferencial é estável, ao contrário da transmissão harmônica, pois com o uso do crescimento do tempo a precisão do movimento será significativamente reduzida, muitos países no mundo o robô de alta precisão aciona mais redutor RV, portanto, o redutor RV na unidade avançada do robô substitui gradualmente a tendência de desenvolvimento do redutor harmônico.
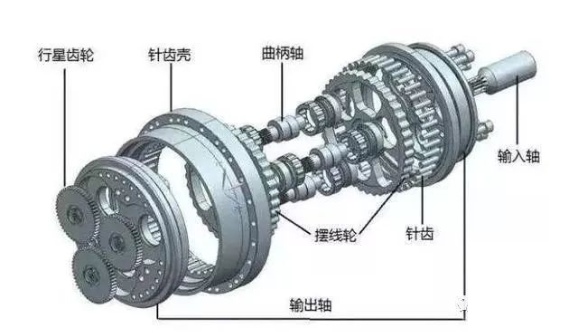 Vista explodida do redutor RV
Redutor harmônico: usado também com menos malha diferencial, o harmônico em uma espécie de engrenagem chave é flexível, precisa de deformações repetidas em alta velocidade, por isso é mais frágil, a capacidade de carga e a vida útil são limitadas. O redutor harmônico é um tipo de dispositivo de transmissão harmônica, dispositivo de transmissão harmônica incluindo pedal de gás harmônico e redutor harmônico. O redutor harmônico inclui principalmente: roda rígida, roda flexível e deformação radial dos três componentes do gerador de ondas. É o uso de engrenagens flexíveis para produzir ondas de deformação elástica controlada, causadas pelo relativo desalinhamento entre os dentes da roda rígida e a roda flexível para transferir potência e movimento. Este tipo de transmissão tem uma diferença essencial com a transmissão geral de engrenagens e é especial na teoria das malhas, cálculo de coleta e projeto de estrutura. O redutor de engrenagem harmônica tem as vantagens de alta precisão, alta capacidade de carga, etc. Comparado com o redutor de engrenagem comum, seu volume e peso são reduzidos em pelo menos 1/3 devido ao uso de 50% menos material, então o redutor de engrenagem harmônica é usado principalmente para robôs pequenos, caracterizados por pequeno volume, peso leve, alta capacidade de carga, alta precisão de movimento e relação de transmissão de estágio único - é grande. Geralmente utilizado para robôs industriais com pequenas cargas ou robôs grandes com vários eixos na extremidade.
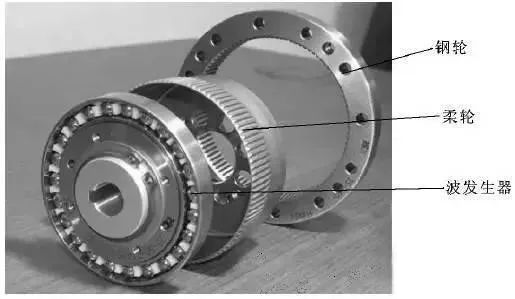 Vista Explodida do Redutor Harmônico
A Nabtesco do Japão, do início da década de 1980, propôs um projeto do tipo RV-para a pesquisa de caixas de câmbio de RV de 1986 para obter um avanço substancial, gastou de 6 a 7 anos; e o primeiro a apresentar os resultados do doméstico Nantong Zhenkang e Hengfengtai passaram um tempo de 6 a 8 anos. Isso significa que as empresas locais da China têm poucas chances! Felizmente, as empresas chinesas que trabalham há vários anos finalmente fizeram alguns avanços. Doméstica principalmente por Nantong Zhenkang, máquinas-ferramentas Qinchuan, essência de Wuhan, Zhejiang Hengfengtai e Zhejiang Shuanghuan unidade para fornecer. Diz-se que a produção de Nantong Zhenkang excedeu 10.000 unidades, a linha de produção de máquinas-ferramenta Qinchuan foi aberta e a produção está aumentando gradualmente. Máquina-ferramenta Qinchuan é o projeto nacional de substituição de importações, máquina-ferramenta Qinchuan 90.000 conjuntos de robôs industriais projeto de transformação de tecnologia de redutor conjunto, linha de produção de redutor conjunto de robôs industriais dois investimentos combinados de 314 milhões de yuans. Sistema de controle O sistema de controle do robô é o cérebro do robô, que é o principal elemento para determinar a função e função do robô. O sistema de controle está de acordo com o programa de entrada no sistema de acionamento e implementa o mecanismo para recuperar o sinal de comando e controle. O artigo a seguir apresenta principalmente o sistema de controle do robô.

1, o sistema de controle do robô "controle" é a finalidade do objeto controlado estará de acordo com a forma desejada de produzir comportamento. A condição básica do “controle” é compreender as características do objeto controlado. "Substância" é o controle do torque de saída de um atuador.
2, o princípio básico de funcionamento do robô O princípio de trabalho é a reprodução do ensino de demonstração; ensino de demonstração, também conhecido como ensino de demonstração guiado, ambos robôs guia artificiais, passo a passo de acordo com a demanda real de operação do processo de ação uma vez, o robô no processo de orientação memoriza automaticamente o ensino de demonstração da postura de cada ação, posição, parâmetros de processo, parâmetros de movimento, etc., e gera automaticamente uma execução contínua do programa. Após concluir o ensino, basta dar ao robô um comando de partida, o robô seguirá automaticamente as ações ensinadas para concluir todos os processos;
3, a classificação do controle do robô 1) de acordo com a presença ou ausência de feedback é dividida em: controle de loop aberto -, controle de loop fechado -, loop aberto - condições de controle precisas: conheça com precisão o modelo do objeto controlado, e este modelo permanece inalterado no processo de controle. (2) De acordo com a quantidade desejada de controle é dividido em: controle de força, controle de posição, controle híbrido. O controle de posição é dividido em: controle de posição de junta única-(feedback de posição, feedback de velocidade de posição, feedback de aceleração de velocidade de posição), multi-controle de posição de junta multi-controle de posição de junta é dividido em controle de movimento de decomposição, controle de força de controle centralizado é dividido em: controle de força direta, controle de impedância, controle híbrido de posição-de força (3) Controle inteligente métodos Controle difuso, controle adaptativo, controle ideal, controle de rede neural, controle de rede neural difusa, controle especializado 4.Configuração e estrutura de hardware do sistema de controle. Hardware elétrico. Arquitetura de software Como o processo de controle do robô envolve um grande número de transformações de coordenadas e operações de interpolação, bem como controle em tempo real-de nível inferior-. Portanto, o atual sistema de controle de robôs de mercado na estrutura da maior parte da estrutura hierárquica do sistema de controle de micro{19}computador, geralmente usando um sistema de controle servo de computador de dois-níveis.
(1) Processo específico:Depois que o computador de controle principal recebe as instruções de operação inseridas pela equipe, ele primeiro analisa e interpreta as instruções para determinar os parâmetros do movimento da mão. Em seguida, realiza operações de cinemática, dinâmica e interpolação e, finalmente, deriva os parâmetros de movimento coordenado de cada junta do robô. Esses parâmetros são enviados para o estágio de servocontrole através de uma linha de comunicação como um determinado sinal para o sistema de servocontrole de cada junta. Os servoatuadores nas juntas D/A convertem esse sinal e acionam as juntas para produzir movimento coordenado. Os sensores alimentam os sinais de saída de movimento de cada junta de volta ao computador do estágio de controle do servo para formar um controle de circuito-fechado local para obter controle preciso do movimento do robô no espaço.
(2) Controle de movimento-baseado em CLP Dois tipos de controle:① o uso de portas de saída do CLP para usar comandos de pulso para gerar pulsos para acionar o motor e, ao mesmo tempo, o uso de E / S de uso geral ou contagem de peças para obter controle de posição de circuito fechado de servo motores controle de pulso de alta-velocidade, pertencente ao método de controle de posição, o controle de posição geralmente é mais controle de posição-a{5}}ponto. Este é um método de controle de posição, que serve principalmente para enviar controle de pulso de alta-velocidade, e o método de controle de posição é o controle de posição-a{9}}ponto.
Parâmetros importantes do robô
Os parâmetros técnicos do robô refletem o trabalho que o robô pode realizar, o maior desempenho operacional e assim por diante, é o projeto e a aplicação do robô que devem ser considerados. Os principais parâmetros técnicos do robô são graus de liberdade, resolução, espaço de trabalho, velocidade de trabalho, carga de trabalho, etc.

1. Graus de liberdade é o número de eixos coordenados que o robô possui para movimento independente. Os graus de liberdade de um robô são o número de parâmetros de movimento independentes necessários para determinar a posição e atitude da mão do robô no espaço. O número de graus de liberdade de um robô é geralmente igual ao número de juntas. Os robôs comuns geralmente têm de 5 a 6 graus de liberdade. Alguns robôs também vêm com eixos externos.
2. Articulações (Joint), ou seja, a movimentação do torno, permitindo ao braço do robô partes do movimento relativo entre as instituições.
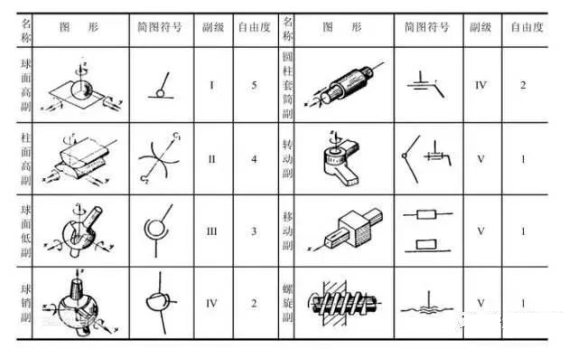
3. Faixa de trabalho Toda a faixa espacial que pode ser alcançada pelo braço ou ponto de montagem manual de um robô industrial. A sua forma depende do número de graus de liberdade do robô e do tipo e configuração das juntas de movimento. A faixa de trabalho do robô é geralmente: método gráfico e analítico dos dois métodos de representação.
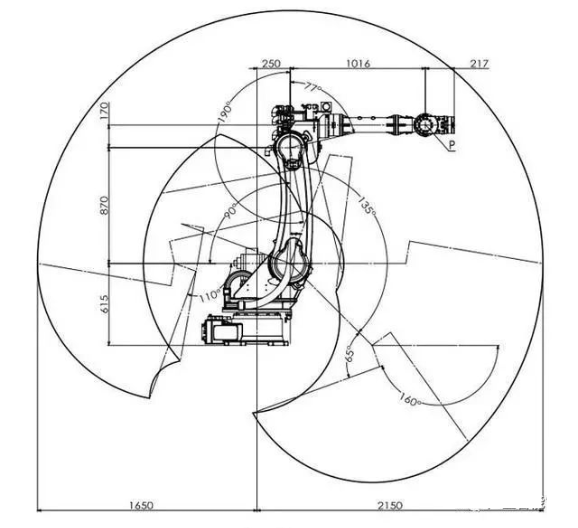
4. A velocidade do robô no processo de trabalho com condições de carga, velocidade uniforme do processo de movimento, o centro da interface mecânica ou o centro da ferramenta na unidade de tempo da distância percorrida ou do ângulo de rotação.
5. a carga de trabalho é a carga montada no pulso do robô na faixa de trabalho do peso máximo que pode ser suportado em qualquer posição, geralmente expressa em termos de massa, momento, momento de inércia. Além disso, a velocidade de execução e o tamanho da aceleração e outros parâmetros, a carga de trabalho é geralmente usada em alta-operação de velocidade do robô pode captar o peso da peça de trabalho como uma capacidade de carga como um indicador. O peso da carga do robô de manuseio deve ser considerado como o total da pinça e da peça.
6. Resolução
Refere-se à distância mínima de movimento ou ângulo mínimo de rotação que o robô pode realizar . 7, precisão Repetibilidade ou precisão de posicionamento de repetição: refere-se à diferença entre o robô atingir repetidamente uma determinada posição alvo. Por exemplo, se você pedir a um eixo que ande 100 mm, na primeira vez que ele realmente andou 100,01 Repetir a mesma ação que ele andou 99,99 O erro de 0,02 é a precisão de repetição do posicionamento. É uma medida da concentração de uma série de valores de erro, ou seja, repetibilidade. A precisão do robô depende não apenas do redutor e da transmissão da junta, mas também do processo de montagem mecânica, que em muitos casos não está em vigor, resultando em uma diminuição na precisão do posicionamento repetitivo do robô.