


Imagine um braço robótico que dobra e gira, com cada eixo equipado com motores, sensores ou visão mecânica muito precisos, como se estivesse tocando uma sinfonia de movimento. Mas sem um “condutor” para dizer a cada componente do sistema quando e como executar suas respectivas ações, o braço poderá causar colisões violentas e arranhões metálicos.
Em artigos anteriores da série Controle-em tempo real, analisamos os instrumentos-de controle em tempo real (RTC) usados para detecção, condução e processamento. Reunir todos eles requer "comando": comunicações-em tempo real. Neste artigo, usaremos a Indústria 4.0 baseada em comunicação e controle-em tempo real como ponto de partida para nossa discussão.
Fatores que impulsionam o desenvolvimento de Big Data em automação
As operações fabris sem intervenção humana tornaram-se populares devido à epidemia. A recolha e distribuição adequada de big data (definidos pelo Dicionário Oxford como conjuntos de dados muito grandes que podem ser analisados computacionalmente para revelar padrões, tendências e correlações, especialmente em relação ao comportamento e às interações humanas) podem apoiar gémeos digitais, medição, cobrança de serviços e manutenção preditiva. Por exemplo, ter big data disponível permite monitorizar o desempenho dos braços robóticos e das condições de funcionamento do sistema, bem como as taxas de dados, temperatura, humidade, vibração, etc., levando ao desenvolvimento de modelos (gémeos digitais) capazes de prever o desempenho futuro e as condições de funcionamento com base em IA que aprende através de big data. Para aproveitar ao máximo esses benefícios, é necessário combinar a tecnologia da informação (TI) e a tecnologia de operações (TO) para poder suportar o protocolo da Internet (IP), bem como a borda do sistema RTC. Logicamente, isso é chamado de convergência de TI e TO.
Na Ethernet, as camadas de rede e transporte do modelo Open Systems Interconnection (OSI) suportam o Transmission Control Protocol/Internet Protocol (TCP/IP), portanto a Ethernet é inerentemente capaz de suportar IPv4 (e IPv6). Além disso, a capacidade de transferir a quantidade necessária de informações de forma determinística é a razão pela qual a Ethernet Industrial está se tornando um padrão de comunicação substancial nos campos convergentes da automação industrial. Os fieldbuses tradicionais ainda são usados para se comunicar com dispositivos de borda porque as infraestruturas existentes normalmente usam protocolos de dois{4}}fios e não suportam TCP/IP nativo. A Figura 1 ilustra os métodos atuais de comunicação em automação industrial.
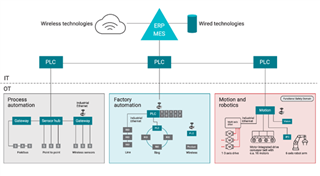 Figura 1: Métodos atuais de comunicação em automação industrial
A forma como as comunicações industriais são implementadas começou a mudar. A Ethernet de par único-(SPE) mantém as arquiteturas de sistema de dois{2}}fios existentes, ao mesmo tempo em que suporta velocidades mais rápidas e muitos benefícios da Ethernet Industrial. Diagnósticos de campo avançados suportam monitoramento e operação distribuídos e centralizados. E, claro, o SPE pode reutilizar infraestruturas de dois{5}}fios existentes construídas a partir de vários fieldbuses existentes, simplificando atualizações-orientadas por convergência e minimizando custos.
Uma compreensão mais profunda da Ethernet
Embora a Ethernet seja aberta e onipresente em aplicativos corporativos, ela não está disponível atualmente para aplicativos-em tempo real porque a transmissão de quadros Ethernet de TI é de "melhor-esforço" e não controlada; em qualquer caso, os erros são irritantes. Para TO-em tempo real, os erros podem ter consequências graves e até mesmo ser perigosos, e os sistemas RTC precisam de comunicações confiáveis como o "condutor" do sistema para garantir que o sistema opere conforme planejado, evitando assim falhas do produto ou danos ao sistema ou ferimentos ao pessoal. Como a Ethernet de TI é normalmente usada em ambientes corporativos ou de consumo, existem poucos desafios ambientais. Em contraste, os sistemas RTC estão frequentemente em ambientes agressivos.
A necessidade de um comportamento robusto e determinístico (por exemplo, confiabilidade em amplas faixas de temperatura, em ambientes ruidosos e sujos) e taxas de dados mais altas impulsionou o surgimento da Ethernet Industrial. A Ethernet Industrial é determinística e robusta, fornecendo largura de banda adicional e conectividade IP inerente para utilizar totalmente os sistemas RTC.
Aqui está uma olhada nas características de temporização e como elas se aplicam à camada física Ethernet (PHY).
Importância das características de tempo
Existem três características importantes de temporização em um sistema RTC:
Atraso.Neste contexto, é importante considerar atrasos como o atraso de propagação: o período de tempo desde que os dados entram no sistema, subsistema ou componente do subsistema até saírem. Por exemplo, o Ethernet PHY DP83826E 10Mbps/100Mbps da TI tem um atraso-de ida e volta de 208ns. A latência mais baixa pode reduzir o tempo de ciclo ou aumentar o número de nós no barramento.
Determinismo.Não importa quão baixa seja a latência se o tempo de chegada variar muito cada vez que os dados passam pelo sistema. Essa variação no tempo de chegada é conhecida como determinismo. Baixo jitter significa bom determinismo. Baixo determinismo significa que você precisa criar menos margem no sistema para acomodar mudanças na latência. A Figura 2 ilustra a latência (208ns) e o determinismo (±2ns) do DP83826E. Protocolos Ethernet-em tempo real, como EtherCAT, podem aproveitar as características de latência determinísticas mais baixas dos PHYs Ethernet.
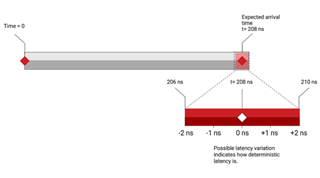 Figura 2: Atraso e sua certeza
Sincronização. Também há vantagens em vincular o tempo de um sistema inteiro ou de vários sistemas completos. Para maximizar a eficiência e o rendimento, garantindo ao mesmo tempo uma operação segura, diferentes subsistemas podem precisar “saber” exatamente quando outro subsistema irá executar uma operação. Todos os protocolos Ethernet industriais suportam algum tipo de sincronização. Time Sensitive Networking (TSN) é um exemplo de sincronização de tempo para sistemas RTC. O 1588v2 do Instituto de Engenheiros Elétricos e Eletrônicos (IEEE), Precision Time Protocol (PTP), ajuda a manter vários dispositivos sincronizados entre si, e o IEEE 802.1as, também conhecido como PTP generalizado (gPTP), facilita ainda mais a sincronização para aplicativos-sensíveis ao tempo, como o RTC.
Conclusão
Implantações bem-sucedidas de RTC e comunicações são a base da Indústria 4.0. Porém, mais do que apenas viabilizar a Indústria 4.0, com PHYs de comunicações determinísticas, sincronizadas e de baixa{2}}latência e protocolos Ethernet Industrial, todos os instrumentos podem se unir para criar belas músicas.