


Imagine um braço robótico que se inclina e gira, com cada eixo equipado com acionamentos de motor muito precisos, sensores ou visão de máquina, como se tocasse uma sinfonia de movimento. Mas sem um "condutor" para dizer a cada componente do sistema quando e como executar suas respectivas ações, o braço pode fazer colisões duras e arranhões metálicos.
Em artigos anteriores da série de controle em tempo real, analisamos os instrumentos de controle em tempo real (RTC) usados para detectar, dirigir e processamento. Reuni-los todos requer "comando": comunicações em tempo real. Neste artigo, usaremos o setor 4. 0 com base na comunicação e controle em tempo real como ponto de partida para nossa discussão.
Fatores que impulsionam o desenvolvimento de big data na automação
As operações de fábrica sem intervenção humana tornaram -se populares devido à epidemia. A coleta e a distribuição adequada do big data (definido pelo Oxford Dictionary como conjuntos de dados muito grandes que podem ser analisados computacionalmente para revelar padrões, tendências e correlações, especialmente em relação ao comportamento e interações humanas) podem suportar gêmeos digitais, medição, serviço carregamento e manutenção preditiva. Por exemplo, ter o big data disponível permite o monitoramento do desempenho de armas robóticas e condições operacionais do sistema, bem como taxas de dados, temperatura, umidade, vibração etc., levando ao desenvolvimento de modelos que podem prever o desempenho futuro e as condições operacionais com base em AI que aprende o uso de big data (gêmeos digitais). Para aproveitar ao máximo esses benefícios, é necessário combinar a tecnologia da informação (TI) e a tecnologia de operações (OT) para oferecer suporte ao Protocolo da Internet (IP), bem como a borda do sistema RTC. Logicamente, isso é chamado de convergência e OT.
Na Ethernet, as camadas de rede e transporte do modelo de interconexão de sistemas abertos (OSI) suportam o protocolo de controle de transmissão/protocolo da Internet (TCP/IP); portanto, a Ethernet é inerentemente capaz de suportar IPv4 (e IPv6). Além disso, a capacidade de transferir a quantidade necessária de informações deterministicamente é o motivo pelo qual a Ethernet industrial está se tornando um padrão de comunicação substancial nos campos convergentes da automação industrial. Os fundos de campo tradicionais ainda são usados para se comunicar com dispositivos de borda porque as infraestruturas existentes geralmente usam protocolos de dois fios e não suportam o TCP/IP nativo. A Figura 1 ilustra os métodos atuais de comunicação na automação industrial.
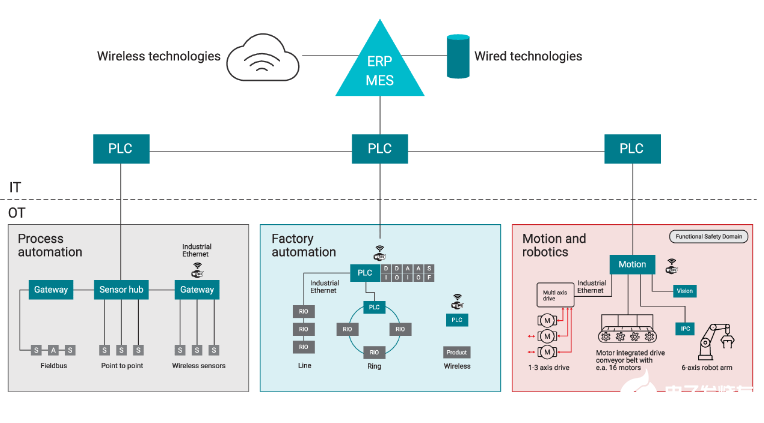
Métodos de comunicação atuais em automação industrial
A maneira como as comunicações industriais são implementadas começou a mudar. Ethernet de pares únicos (SPE) mantém as arquiteturas de sistemas de dois fios existentes, apoiando as velocidades mais rápidas e muitos benefícios da Ethernet industrial. Os diagnósticos de campo avançados suportam o monitoramento e a operação distribuídos e centralizados. E, é claro, a SPE pode reutilizar infraestruturas existentes de dois fios, construídas a partir de múltiplos barcos de campo existentes, simplificando atualizações orientadas a convergência e minimizando os custos.
Uma compreensão mais profunda da Ethernet
Embora a Ethernet seja aberta e onipresente em aplicativos corporativos, atualmente não está disponível para aplicativos em tempo real, porque a transmissão dos quadros Ethernet de TI é "melhor esforço" e não controlada; De qualquer forma, os erros são irritantes. Para o OT em tempo real, os erros podem ter sérias conseqüências e até serem perigosos, e os sistemas de RTC precisam de comunicações confiáveis como o "condutor" do sistema para garantir que o sistema opere como pretendido, evitando a falha ou dano ao sistema ao sistema ou lesão para o pessoal. Como a Ethernet de TI é normalmente usada em ambientes corporativos ou de consumo, existem poucos desafios ambientais. Por outro lado, os sistemas RTC geralmente estão em ambientes severos.
A necessidade de robustez, comportamento determinístico (por exemplo, confiabilidade em amplas faixas de temperatura, em ambientes barulhentos e sujos) e maiores taxas de dados impulsionaram o surgimento da Ethernet industrial. A Ethernet industrial é determinística e robusta, fornecendo largura de banda adicional e conectividade IP inerente para utilizar totalmente os sistemas RTC.
Aqui está uma olhada nas características de tempo e como elas se aplicam à camada física Ethernet (PHY).
Importância das características de tempo
Existem três características de tempo importantes em um sistema RTC:
Latência.Nesse contexto, é importante considerar atrasos como atraso de propagação: o período de tempo em que os dados entram no sistema, subsistema ou componente do subsistema até sair. Por exemplo, o DP83826E de TI 10Mbps/100Mbps Ethernet Phy tem um atraso de ida e volta de 208ns. Latência mais baixa pode reduzir o tempo de ciclo ou aumentar o número de nós no barramento.
Determinismo.Não importa o quão baixa seja a latência se o tempo de chegada varia muito cada vez que os dados passarem pelo sistema. Essa variação no tempo de chegada é conhecida como determinismo. Baixo instável significa bom determinismo. O baixo determinismo significa que você precisa criar menos margem no sistema para acomodar a latência em mudança. A Figura 2 ilustra a latência (208Ns) e o determinismo (± 2ns) do DP83826E. Protocolos Ethernet em tempo real, como o Ethercat, podem tirar proveito das características de latência determinística e inferior da Ethernet Phys.
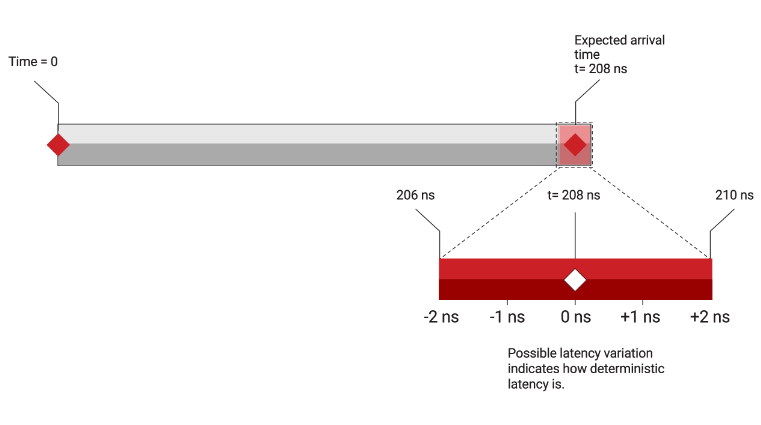
Atraso e sua certeza
Sincronização. Também há vantagens em vincular o tempo de um sistema inteiro ou vários sistemas completos. Para maximizar a eficiência e a taxa de transferência, garantindo uma operação segura, diferentes subsistemas podem precisar "saber" exatamente quando outro subsistema executará uma operação. Todos os protocolos industriais da Ethernet suportam algum tipo de sincronização. A rede sensível ao tempo (TSN) é um exemplo de sincronização de tempo para sistemas RTC. O Instituto de Engenheiros de Eletrônica e Eletrônica (IEEE) 1588V2, Protocolo de Tempo de Precisão (PTP), ajuda a manter vários dispositivos sincronizados entre si, e o IEEE 802.1As, também conhecido como PTP generalizado (GPTP), facilita ainda a sincronização para aplicações de tempo sensível ao tempo como RTC.
Conclusão
As implantações de RTC e comunicações bem -sucedidas são a pedra angular da indústria 4. 0. Mas mais do que apenas habilitar a indústria 4. 0, com comunicações determinísticas, sincronizadas e de baixa latência.