


Os motores DC sem escova (BLDC) são parte integrante da planta de fabricação industrial e são usados em aplicações de servo, atuação, posicionamento e velocidade variável. Nessas aplicações, o controle preciso do movimento e a operação estável são essenciais. Como os BLDCs operam com base no princípio de um campo magnético móvel para gerar o torque do motor, o principal desafio de controle ao projetar um sistema BLDC industrial é medir com precisão o torque e a velocidade do motor.
Para capturar o torque de um motor BLDC, duas das três correntes de fase induzidas precisam ser medidas simultaneamente usando um conversor analógico-para{1}}digital (ADC) de amostragem síncrona multicanal. Um microcontrolador com os algoritmos apropriados calcula a terceira corrente instantânea de fase. Este processo fornece um registro preciso e instantâneo da condição do motor, que é uma etapa crítica no desenvolvimento de um sistema de controle de torque do motor robusto e altamente preciso.
Este artigo discutirá brevemente os problemas associados à obtenção de um controle de torque preciso, incluindo um método -econômico para obter o resistor shunt necessário. Em seguida, ele apresentará o amplificador diferencial de precisão AD8479 da Analog Devices e o ADC de registro de -amostra de canal duplo AD7380-aproximação sucessiva-aproximação-de registro duplo (SAR-ADC) e mostrará como eles podem ser usados para obter medições de fase precisas para um projeto de sistema confiável.
Princípio de operação do motor BLDC
Os motores BLDC são motores síncronos de ímã permanente com forma de onda de força contraeletromotriz (EMF). A força contraeletromotriz terminal observada não é constante; varia com o torque e a velocidade do rotor. Embora uma fonte de tensão CC não possa acionar diretamente um motor BLDC, o princípio básico de operação de um BLDC é semelhante ao de um motor CC.
Um motor BLDC consiste em um rotor com ímãs permanentes e um estator com enrolamentos de indução. Este motor é essencialmente um motor DC invertido no qual as escovas e o comutador são eliminados e os enrolamentos são então conectados diretamente à eletrônica de controle. A eletrônica de controle assume a função do comutador e energiza os enrolamentos na sequência correta para obter o movimento desejado. Os enrolamentos energizados giram em torno do estator em um padrão sincronizado e equilibrado. Os enrolamentos energizados do estator guiam os ímãs do rotor e comutam quando o rotor está alinhado com o estator.
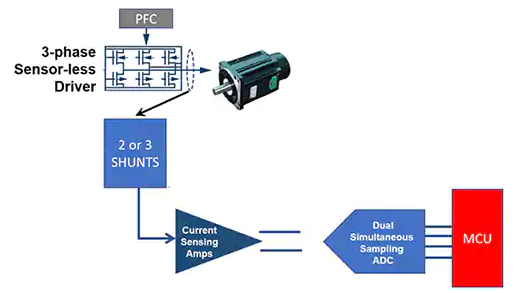
Os sistemas de motor BLDC exigem um driver de motor BLDC trifásico-sem sensor que gera corrente nos três enrolamentos do motor (Figura 1). O circuito é alimentado por um estágio de correção de fator de potência digital (PFC) com controle de inrush para fornecer energia estável ao driver trifásico-sem sensor.
Figura 1: O sistema de controle do motor inclui um PFC para estabilizar a fonte de alimentação, um driver trifásico-sem sensor para os enrolamentos do motor BLDC, resistores shunt e amplificadores-de detecção de corrente, um amplificador síncrono ADC e um microcontrolador.
Três correntes de excitação acionam o motor BLDC, cada uma das quais excita e gera uma fase diferente no enrolamento, totalizando essas fases 360 graus. Os diferentes valores de fase são importantes: como a excitação total dos três ramos é mantida em 360 graus, eles são deslocados uniformemente para manter 360 graus, por exemplo,. 90 grau + 150 grau + 120 grau.
Embora as correntes em todos os três enrolamentos do sistema devam ser conhecidas a qualquer momento, para fazer isso em um sistema balanceado é necessário apenas medir as correntes em dois dos três enrolamentos e calcular o terceiro enrolamento utilizando o microcontrolador. Esses dois enrolamentos podem ser detectados simultaneamente usando um resistor shunt e um amplificador de detecção de corrente.
Um ADC de amostragem síncrona de dois canais é necessário no final do caminho do sinal para enviar as medições digitais ao microcontrolador. A amplitude, fase e tempo de cada corrente de excitação fornecem as informações de torque e velocidade do motor necessárias para um controle preciso.
Detecção de Corrente com Resistores de Cobre em Placa de PC
Embora haja muito com o que se preocupar nesse projeto preciso de medição e aquisição de dados, o processo começa no front-end com a necessidade de desenvolver uma maneira eficaz e de baixo-custo de detectar o sinal de fase dos enrolamentos do motor BLDC. Isso pode ser conseguido colocando um resistor de placa de circuito impresso de pequeno valor (RSHUNT) e usando um amplificador de detecção de corrente- para detectar a queda de tensão neste pequeno resistor (Figura 2). Supondo que o valor do resistor seja suficientemente baixo, a queda de tensão também será baixa e a estratégia de medição terá efeito mínimo no circuito do motor.
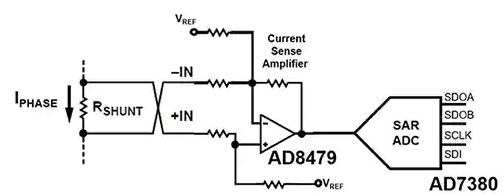
Figura 2: Um sistema de detecção de fase do motor usa um resistor shunt de corrente (RSHUNT) com um amplificador de alta-precisão (por exemplo, AD8479 da Analog Devices) e um ADC de alta-resolução (AD7380) para medir a fase instantânea do motor.
Na Figura 2, o amplificador de detecção de corrente-captura a queda de tensão instantânea IPHASE x RSHUNT. O SAR-ADC então digitaliza esse sinal. O valor de seleção do resistor shunt envolve a interação entre RSHUNT, VSHUNT, ISHUNT e o erro de entrada do amplificador.
Um aumento no RSHUNT resultará em um aumento no VSHUNT. A boa notícia é que isso atenuará a importância do erro de deslocamento de tensão (VOS) do amplificador e do erro de corrente de deslocamento de entrada (IOS). No entanto, a perda de potência ISHUNT x RSHUNT de um RSHUNT maior reduz a eficiência energética do sistema. Da mesma forma, a classificação de potência do RSHUNT pode afetar a confiabilidade do sistema porque a dissipação de energia ISHUNT x RSHUNT cria um estado de auto-aquecimento, que pode fazer com que a resistência nominal do RSHUNT mude.
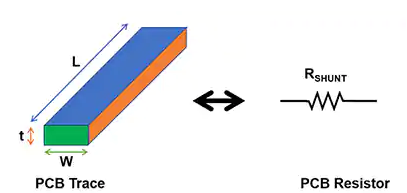
Para RSHUNT, resistores-para fins especiais podem ser obtidos de vários fornecedores. No entanto, existe uma alternativa-de baixo custo para fabricar resistores de fio impresso em placas de PC para RSHUNT usando técnicas de layout cuidadosas (Figura 3).
Figura 3: Técnicas meticulosas de layout de placa de circuito impresso fornecem uma maneira-econômica de criar valores RSHUNT apropriados.
Cálculo da resistência do fio impresso da placa de PC para RSHUNT
Devido às temperaturas extremas que podem ocorrer em aplicações industriais, é importante considerar os fatores de temperatura no projeto dos resistores shunt da placa de circuito. Na Figura 3, o coeficiente de temperatura (20) de um resistor shunt de fio impresso de placa de cobre é de aproximadamente +0.39%/grau a 20 graus (este coeficiente varia com a temperatura). Comprimento (L), espessura (t), largura (W) e resistividade (rñ) determinam a resistência do fio impresso na placa de PC.
Se a placa de circuito impresso tiver 1 onça (oz) de cobre (Cu), a espessura (t) será igual a 1,37 polegadas por mil e a resistividade (r) será igual a 0,6787 microohms (µW) por polegada. a área do fio impresso na placa de circuito impresso é medida em caixas de fios impressos ( ) ou área L/W. Por exemplo, uma linha de impressão de 2 polegadas (pol.) com largura de 0,25 polegadas corresponde a 8 estruturas.
Usando as variáveis acima, calcule a resistência do fio impresso R para 1 onça de cobre em uma placa de circuito impresso em temperatura ambiente pela (Equação 1):
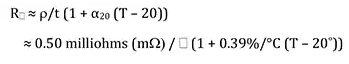
Fórmula1
onde T=temperatura do resistor.
Por exemplo, começando com uma corrente máxima de 1 ampere (A) por ramificação do motor BLDC em uma placa PC de cobre de 1 onça, um comprimento RSENSE (L) de 1 polegada e uma largura de fio impressa de 50 mils (0,05 polegadas), as equações 2 e 3 podem ser usadas para calcular RSHUNT a 20 graus:

Fórmula 2

Fórmula 3
Calcule a dissipação de potência deste resistor em uma corrente shunt de 1 A usando a Equação 4:

Fórmula 4
Conversão ADC de Amostragem Síncrona
O ADC na Figura 2 converte a tensão em um ponto do ciclo de fase em uma representação digital. O ponto principal é que esta medição deve incluir as tensões de fase sincronizadas de todos os três enrolamentos. Este é um sistema balanceado, portanto, conforme mencionado anteriormente, apenas dois dos três enrolamentos precisam ser medidos; um microcontrolador externo calculará a tensão de fase do terceiro enrolamento.
O ADC para este sistema de controle de motor é o ADC de amostragem síncrona-de canal duplo AD7380-(Figura 4).
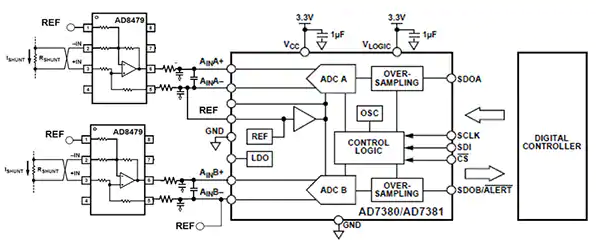 Figura 4: Um SAR-de amostragem síncrona-de canal duplo e rápido, com baixo{1}}ruído e dois{2}}canais (por exemplo, AD7380) captura o estado instantâneo de dois enrolamentos do motor.
Na Figura 4, o AD8479 é um amplificador diferencial de precisão com uma faixa de tensão de modo{2}}comum de entrada muito grande (±600 volts) para suportar amplas compensações de acionamento de corrente do motor de unidades trifásicas-sem sensor. As características do AD8479 permitem que ele substitua amplificadores de isolamento caros em aplicações onde o isolamento de corrente não é necessário.
Os principais recursos do AD8479 também incluem baixa tensão de compensação, baixo desvio de tensão de compensação, baixo desvio de ganho, baixo desvio de rejeição de modo-comum e excelente relação de rejeição de modo-comum (CMRR) para acomodar variações rápidas do motor. Os AD7380/AD7381 são ADCs de 16-bit/14-bits, alta-velocidade, baixa{11}}potência,-canal duplo, amostragem-síncrona-, respectivamente, com taxas de transferência de até 4 milhões de amostras por segundo. As entradas analógicas diferenciais aceitam uma ampla faixa de tensões de entrada de modo comum e possuem uma fonte de tensão de referência com buffer (REF) de 2,5 volts integrada.
Para controle preciso de torque e velocidade, a arquitetura ADC de amostragem síncrona-de canal duplo-captura a saída do-amplificador de detecção de corrente-em movimento-. Para isso, o AD7380/AD7381 incorpora dois ADCs idênticos com relógios síncronos, e cada um possui um estágio de entrada capacitivo com uma rede capacitiva de redistribuição de carga (Figura 5).
Figura 5: Mostra o estágio de conversão ADC para um dos dois canais do AD7380. A aquisição do sinal começa quando SW3 está aberto e SW1 e SW2 estão fechados. Neste ponto, a tensão através de CS varia com AINx+ e AINx-, fazendo com que as entradas do comparador fiquem desequilibradas.
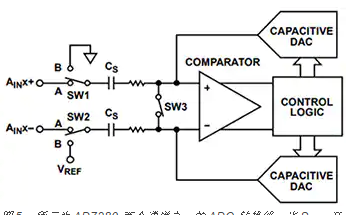
Na Figura 5, VREF e terra são as tensões iniciais no capacitor de amostra CS. Se SW3 estiver aberto e SW1 e SW2 fechados, a aquisição do sinal é iniciada. Quando SW1 e SW2 estão fechados, a tensão no capacitor de amostra CS varia com a tensão em AINx+ e AINx-, fazendo com que as entradas do comparador percam o equilíbrio. SW1 e SW2 são então abertos e a tensão através de CS é capturada.
O processo de captura de tensão CS envolve um conversor digital-para{1}}analógico (DAC), que adiciona e subtrai uma quantidade fixa de carga do CS para trazer o comparador de volta ao equilíbrio. Neste ponto, a conversão está completa, abrindo SW1 e SW2 e fechando SW3 para remover a carga residual e preparar para o próximo ciclo de amostragem.
Durante a conversão DAC, a lógica de controle gera o código de saída ADC e acessa os dados do dispositivo através da interface serial.
Resumo
Para medir com precisão o torque e a velocidade do motor BLDC, primeiro são necessários resistores shunt precisos e{0}}de baixo custo. Como mencionado acima, esse resistor pode ser implementado-de maneira econômica usando fios impressos em placa de circuito impresso.
Ao adicionar esse dispositivo à combinação do amplificador de detecção de corrente AD8479-e do ADC de-amostragem SAR-síncrona AD7380, os projetistas podem criar um front-end de medição do sistema de controle de velocidade e torque robusto e de alta-precisão-para aplicações de controle de motores em ambientes severos.