


Na vida moderna, os motores são amplamente utilizados em eletrodomésticos, eletrônicos automotivos, controle industrial e muitas outras aplicações, e todo motor não pode funcionar sem um chip de motorista adequado. A Nanomicro oferece uma ampla seleção de produtos para motoristas de motor. Este vídeo se concentrará em tipos de motor comuns e aplicativos de carga indutiva para ajudá -lo a entender melhor como escolher o chip de driver de motor certo.
Tipos e aplicações de cargas indutivas comuns
O motor é essencialmente um dispositivo de conversão de energia, através do princípio da indução eletromagnética de energia elétrica em energia cinética, dividida principalmente no motor da escova CC (BDC), motor DC sem escova (BLDC) e motor de passo (Stepper), três categorias, além de motores, os relés e válvulas solenóides também pertencem a cargas indutivas, cujos principais motores, cujos principais motores, as principais cargas indutivas, que são semelhantes.
Na vida cotidiana, os motores são amplamente utilizados em uma variedade de equipamentos elétricos e são quase onipresentes. Por exemplo, em automóveis, funções como levantamento e abaixamento de janelas, ajuste do assento, ajuste do espelho, controle da porta traseira de energia e travamento de portas dependem de diferentes tipos de motores como componentes principais.
Como funcionam os chips de motorista do motor
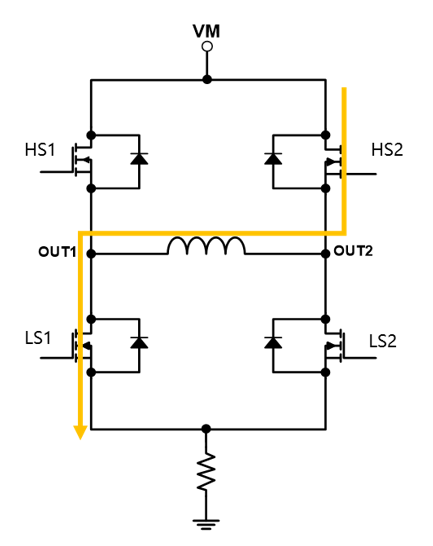
A típico H-bridge motor driver chip mostrado em a figura abaixo, o chip é composto de quatro MOS tubos dentro da ponte-H (HS1, HS2, LS1, LS2), o chip saídas OUT1 e OUT2 são conectados a duas escovas de DC escova motores, o chip entradas estão conectados ao controle a unidade de controle o MOS tubos e assim control as saídas e o motor enrolamentos em o tamanho e direção de a corrente.
Avançar
Reverter
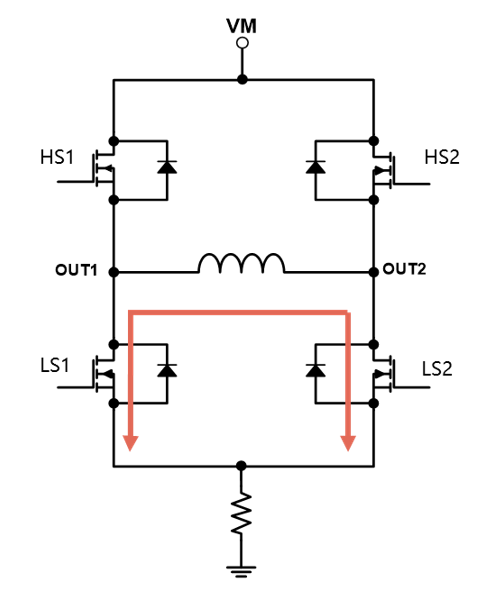
Decaimento lento
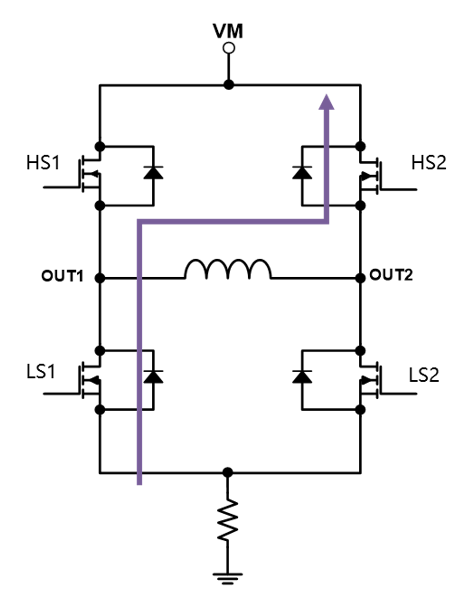
Decadência rápida
Avançar:A corrente flui de OUT1 para out2, percebendo a rotação direta do motor.
Reverter:A corrente flui de OUT2 para out1, percebendo a rotação reversa do motor.
Decaimento lento:Ao mesmo tempo, os dois tubos inferiores de LS1 e LS2 são energizados e a corrente de enrolamento é lentamente drenada no chão para realizar a descarga sinuosa, ou seja, o freio ou a recessão lenta.
Decapso rápido:Se LS1 e HS2 estiverem ativados neste momento, uma tensão negativa será aplicada às duas extremidades do enrolamento e a corrente de enrolamento será absorvida pela fonte de alimentação rapidamente, ou seja, decaimento rápido.
Os quatro modos de operação acima ajustam com precisão o estado operacional do motor, controlando o estado de comutação dos tubos do MOS para atender a vários requisitos de aplicação.
Acionamento de motor de passo bipolar
Ao fornecer correntes ortogonais com múltiplos graus de subdivisão aos ambos os enrolamentos, a direção e a magnitude dos vetores de campo magnético dentro do motor podem ser controlados com precisão, percebendo assim o controle preciso da posição do motor de passo.
Quanto maior a interpolação da corrente, melhor a precisão e suavidade posicional do controle do motor de passo. Dependendo do grau de subdivisão, existem modos comuns, como 4 subdivisão, 16 subdivisão, 32 subdivisão e assim por diante.
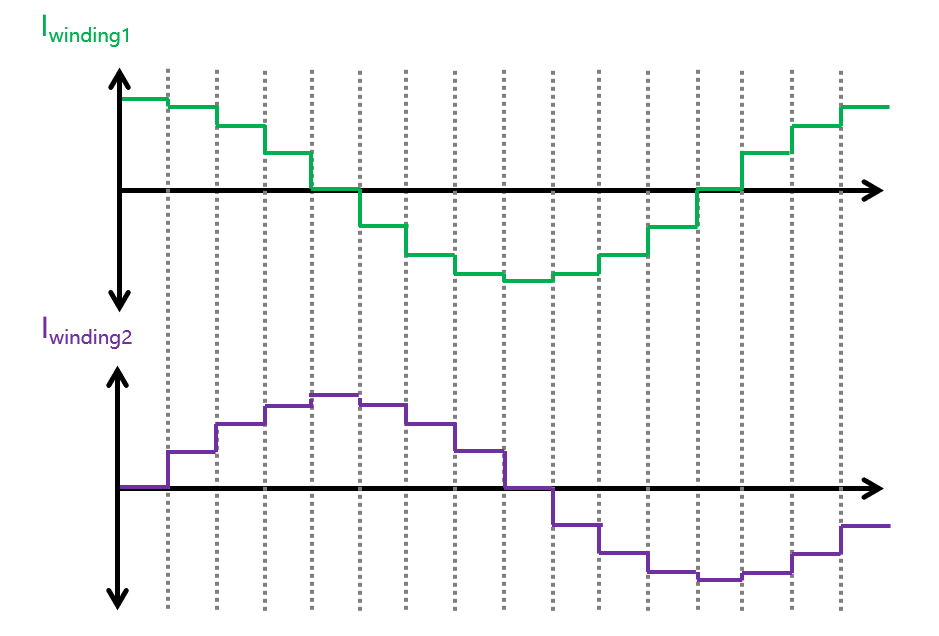
Diagrama esquemático de ¼ de quebra de passo
Para o chip do driver de passo, além da unidade interna da ponte H, mais importante é o controle preciso da corrente de interpolação de saída. Tome o modo de subdivisão 1/4 como exemplo, existem quatro subdivisões do valor atual dentro do ângulo de potencial de 90 graus e a corrente dos dois enrolamentos é uma onda senoidal com diferença de fase de 90 graus.
Chip do driver através do algoritmo de controle e circuito de modulação, controle preciso da ponte H para a modulação da corrente, de modo que a corrente no enrolamento do motor é exatamente a forma de onda e o tamanho de nossas configurações, enquanto amostragem a corrente de saída para obter controle de feedback.
Para o chip de driver do motor de passo, precisa prestar atenção aos parâmetros do chip são: tensão operacional, tamanho da corrente de fase, tipo de sinal de controle, grau de subdivisão máxima, modulação atual e funções de proteção e proteção.