


1 Introdução
Os microcontroladores são cada vez mais aplicados em dispositivos de controle automatizados, sistemas de proteção integrados-baseados em microprocessadores para redes de energia e outros campos de controle de automação industrial, com a complexidade desses dispositivos crescendo constantemente. Para atender às demandas de-tarefas-multitarefas em tempo real dos alvos de desenvolvimento, o modelo de-CPU único, único-desenvolvedor está sendo substituído por uma abordagem colaborativa envolvendo múltiplas CPUs de vários tipos e vários desenvolvedores. Este novo paradigma de desenvolvimento introduz um desafio crítico: padronizar o hardware e o software para troca de informações entre CPUs durante a implementação. Esta padronização é fundamental para a adoção bem-sucedida deste novo modelo. Entre vários métodos de comunicação, o protocolo de comunicação serial RS-485 baseado em UART-é amplamente adotado devido à sua fiação simples, alta confiabilidade e capacidade de suportar múltiplas CPUs. Em relação aos protocolos de comunicação de software, o protocolo Modbus oferece vantagens significativas aos usuários devido à sua natureza universal e software de depuração maduro. Portanto, durante o desenvolvimento do novo dispositivo de proteção abrangente do motor, o método de comunicação serial RS-485 e o protocolo de comunicação Modbus foram adotados para obter dados e controlar a troca de informações de comando entre múltiplas CPUs. Para aumentar a eficiência e coordenação da comunicação serial, o autor implementou inúmeras medidas na arquitetura de hardware e software do mecanismo de comunicação, obtendo excelentes resultados. Durante a fase de depuração da comunicação do sistema, foi empregado um método em que cada módulo de CPU se comunicava primeiro com o software de teste Modbus padrão antes de passar pela depuração de interconexão mútua, melhorando significativamente a eficiência do desenvolvimento colaborativo. A prática provou que esta filosofia de design simplifica a estrutura do sistema, ao mesmo tempo que melhora significativamente a eficiência operacional e a confiabilidade do dispositivo.
2 recursos do dispositivo de proteção abrangente do motor
Além das funções de proteção abrangentes, o dispositivo de proteção do motor integra recursos de medição, telecontrole e comunicação. Sua grande-tela LCD com caracteres chineses permite uma interface-amigável ao usuário. Utilizando a comunicação do barramento CAN com o host de monitoramento, ele forma um subsistema dentro de um sistema hierárquico e distribuído de automação de subestação. Para otimizar a funcionalidade do sistema para seus requisitos-de multitarefa, uma arquitetura de-CPU múltipla foi adotada. Uma CPU lida com amostragem e transmissão periódica de pulso; o módulo principal da CPU gerencia o processamento de dados, cálculo de parâmetros elétricos, diagnóstico de falhas e operações de comutação; enquanto a CPU do módulo da placa supervisiona a interação homem-máquina e facilita a comunicação com o módulo de proteção principal e o host de monitoramento. Cada módulo de CPU possui tarefas claramente definidas, facilitando o desenvolvimento colaborativo entre vários engenheiros durante a implementação. A comunicação serial conecta a CPU principal e a CPU do painel, permitindo a interação homem-máquina e ocupando assim uma posição crítica. Estabelecer um mecanismo de comunicação racional é o núcleo da seção de comunicação serial, determinando a coordenação da comunicação e a eficiência da depuração durante os estágios posteriores do desenvolvimento do sistema.
3 Introdução aos Mecanismos de Comunicação
3.1 Projeto de Hardware do Mecanismo de Comunicação
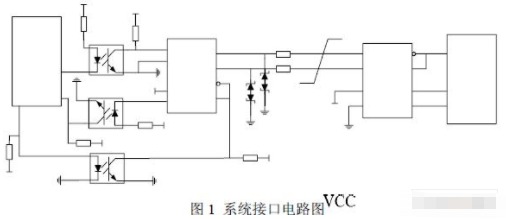
O mecanismo de comunicação proposto para este sistema visa alta eficiência e confiabilidade. O RS-485 emprega uma estrutura half{3}}duplex, que geralmente é mais prática do que full-duplex em aplicações de campo. Aqui é adotada uma conexão simplificada utilizando apenas duas linhas de sinal. O diagrama do circuito da interface do sistema é mostrado na Figura 1. Os níveis lógicos TTL emitidos pelo microcontrolador 8051 no módulo de proteção principal são isolados opticamente e depois convertidos em níveis RS-495 pelo chip MAX485. Posteriormente, o chip MAX485 no módulo do painel os converte de volta para níveis lógicos TTL para leitura pelo microcontrolador 8031. No lado do microcontrolador 8051, o pino P2.7 da porta de E/S paralela 2 controla o pino de habilitação de entrada MAX RE e o pino de habilitação de saída DE. Conforme mostrado na Figura 1, quando P2.7 gera um nível alto, RE é habilitado, permitindo que o lado do microcontrolador receba dados. Quando P2.7 gera um nível baixo, DE é habilitado, permitindo que o lado do microcontrolador transmita dados. Esta abordagem evita a perda de dados devido à sobreposição causada pela transmissão cega, garantindo alta qualidade de comunicação e velocidade de transmissão confiável.
3.2 Protocolo de Comunicação
Para garantir a transmissão precisa de dados entre dois módulos dentro do dispositivo de proteção, é essencial um conjunto de especificações que regem a transferência de informações,-incluindo modos de transmissão, formatos de dados e conteúdo-. Isto constitui o protocolo ou protocolo de comunicação. Sem um software de depuração maduro e prontamente disponível, o módulo principal da CPU funciona essencialmente como uma caixa preta, levando a vários desafios{4}}de{5}}superados durante os testes de integração do sistema. Portanto, o protocolo de comunicação Modbus amplamente adotado foi selecionado e simplificado para atender aos requisitos específicos do dispositivo, permitindo uma comunicação bem-sucedida entre-módulos com eficácia comprovada. O Modbus emprega um modelo de comunicação mestre-escravo. O mestre primeiro envia um comando de solicitação de comunicação ao escravo. O escravo então responde ao mestre com dados baseados no código de função do comando de solicitação. Cada escravo possui um endereço único. Tanto os quadros de solicitação enviados pelo mestre quanto os quadros de resposta enviados pelo escravo começam com o endereço do escravo. Os escravos apenas leem comandos endereçados a si mesmos e ignoram mensagens que começam com outros endereços de escravos. Essa funcionalidade é implementada usando o Modo 2 ou Modo 3 da porta serial 8051. Esse modelo de comunicação de perguntas-e{20}}respostas aumenta significativamente a precisão da comunicação. O modo de transmissão RTU do Modbus é adotado neste dispositivo.
4 medidas para aumentar a confiabilidade da comunicação
Os dois bytes finais de uma mensagem Modbus servem como bytes de soma de verificação. A comunicação RTU emprega verificação de redundância cíclica CRC-16 para detecção de erros. Seu mecanismo de codificação/decodificação é relativamente simples, com baixa taxa de erro, alcançável por meio de métodos computacionais ou de programação. Várias abordagens são descritas abaixo:
4.1 Algoritmo Básico (Cálculo Manual)
Usando CRC16-CCITT como exemplo: a soma de verificação CRC é de 16 bits e o polinômio gerador é de 17 bits. Suponha que o fluxo de dados tenha 4 bytes: BYTE, BYTE, BYTE, BYTE[0];
Mude o fluxo de dados para a esquerda em 16 bits, expandindo-o efetivamente por um fator de 256×256. Em seguida, execute a divisão pelo polinômio gerador 0x11021 usando divisão sem empréstimo (equivalente a XOR bit a bit). O restante resultante é a soma de verificação CRC. O fluxo de dados transmitido consiste em 6 bytes: BYTE, BYTE, BYTE, BYTE[0], CRC, CRC[0].
4.2 Algoritmo de Computador 1 (Algoritmo de Tipo-Bit)
1) Coloque os 16 bits superiores (BYTE, BYTE) do fluxo de dados expandido (6 bytes) em um registro de 16 bits;
2) Se o bit mais significativo do registrador for 1, desloque o registrador um bit para a esquerda (obtendo o bit menos significativo do próximo byte), depois execute uma operação XOR com a forma simplificada do polinômio gerador; caso contrário, simplesmente desloque o registro um bit para a esquerda (obtendo o bit menos significativo do próximo byte);
3) Repita a etapa 2 até que todo o fluxo de dados (6 bytes) seja transferido para o registrador;
4) O valor no registro é a soma de verificação CRC CRC, CRC[0].
4.3 Algoritmo de computador 2 (algoritmo de tipo - de byte) (256^n denota 256 elevado à potência de n)
Represente o fluxo de dados ordenado-de bytes como um polinômio matemático. Deixe o fluxo de dados ser BYTE[n] BYTE[n-1] BYTE[n-2] ... BYTE[0] é representado como a expressão matemática
BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0], onde "+" denota a operação XOR. Seja o polinômio gerador G17 (17 bits), então o código CRC é CRC16.
CRC16=(BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0]) × 256^2 / G17
Isso envolve deslocar o fluxo de dados para a esquerda em 16 bits e depois dividir pelo polinômio gerador G17.
A derivação mostra que o código de verificação CRC para BYTE[n-1] é igual ao resultado XOR dos 8 bits superiores do código de verificação CRC do byte anterior Y[n] (YH8[n]) e o byte atual BYTE[n-1].
O algoritmo do tipo-de byte é o seguinte:
1) Inicialize o grupo de registros CRC com todos "0" (0x0000).
2) Desloque o grupo de registros CRC 8 bits para a esquerda e armazene-o no grupo de registros CRC.
3) Execute uma operação XOR entre os 8 bits altos do grupo de registradores CRC original (deslocados 8 bits para a direita) e o byte de dados para obter um índice apontando para a tabela de valores.
4) Execute uma operação XOR entre o valor da tabela apontado pelo índice e o grupo de registros CRC.
5) Incrementar o ponteiro de dados. Se o processamento de dados não estiver concluído, repita o passo 2).
6) Obtenha o CRC.
5 medidas para melhorar a eficiência da comunicação
5.1 Tarefas separadas de recepção e transmissão de comunicação
O microcontrolador 8051 pode transmitir e receber dados através da porta serial usando interrupções. O controlador de porta serial SCON suporta inicialização e endereçamento de bits. Quando ocorre uma solicitação de interrupção da porta serial, os dois bits inferiores do SCON travam as interrupções de transmissão e recepção. Quando a CPU grava dados ou um caractere no buffer de transmissão SUBF da porta serial (instrução: MOV SUBF, A), o transmissor começa a enviar. Após completar um quadro de dados, o hardware define o sinalizador TI como “1”, indicando que a porta serial está solicitando uma interrupção da CPU para enviar o próximo quadro de dados. Da mesma forma, se o receptor da porta serial estiver habilitado para recepção, ao receber um quadro de dados, o flag RI é definido como 1, indicando que a porta serial está solicitando uma interrupção da CPU para ler os dados do buffer de dados recebidos.
5.2 Reduzindo a duração da interrupção
Como múltiplas interrupções são empregadas no projeto da arquitetura de software, para garantir a operação confiável do programa e minimizar a probabilidade de conflitos entre diferentes tarefas, a implementação do software deve se esforçar para agilizar as tarefas de várias interrupções e reduzir seu tempo de execução. Dentro da sub-rotina de interrupção de comunicação, execute tarefas essenciais ao entrar na interrupção, tais como: limpar os bits de status correspondentes no registro de controle da porta serial, ler caracteres recebidos ou escrever caracteres a serem transmitidos de/para o buffer, incrementar a contagem de caracteres recebidos ou transmitidos, etc. Outras tarefas, como validação de quadros, resposta a comandos de quadros recebidos (telemetria/telecomando) e preparação de quadros de transmissão, devem ser realizadas no programa principal.
5.3 Detecção eficiente de terminação de quadro para evitar estagnação de comunicação
A utilização de um temporizador de software dedicado para detectar o final de um quadro recebido evita que as tarefas de comunicação sejam prolongadas se um quadro for recebido de forma incompleta, garantindo assim a recepção oportuna dos quadros subsequentes. Como o intervalo de tempo entre bytes em um quadro é muito menor que o intervalo de quadro-a-quadro, o temporizador do software é iniciado sempre que um novo byte é recebido. O cronômetro é definido para o intervalo mínimo de quadro-a-quadro. Este intervalo varia com diferentes taxas de transmissão. Se o próximo byte for recebido antes de decorrido o tempo predefinido, isso indica que o quadro está incompleto e o temporizador é reiniciado. Se o temporizador fizer a contagem regressiva com sucesso até o tempo predefinido, ele acionará o número de interrupção correspondente. Dentro da sub-rotina de interrupção do temporizador, o byte do sinalizador de final do quadro é definido, significando que a recepção do quadro foi concluída. Depois que o programa mestre detecta a conclusão da recepção de um quadro, ele valida a integridade do quadro verificando o endereço escravo e o byte de verificação de redundância cíclica (CRC). Se for confirmado como um quadro válido destinado ao mestre, ele processa o comando do quadro com base em seu código de função e se prepara para enviar um quadro. Quando o escravo recebe uma mensagem incorreta, ele envia de volta um quadro de erro. Se a mensagem recebida tiver CRC incorreto, o escravo pode optar por não responder. Caso o mestre não receba resposta do escravo dentro do tempo especificado, ele retransmitirá a mensagem de solicitação. Se múltiplas retransmissões não receberem uma resposta do escravo, uma falha de comunicação será relatada.
5.4 Determinando a velocidade de comunicação
Como todos os dispositivos residem no mesmo chassi, a distância entre os módulos é mínima. O Modbus opera em RS485 para comunicação-de longa distância, eliminando a necessidade de considerar os efeitos da distância na taxa de transmissão. Além disso, o modo de comunicação mestre-escravo evita o congestionamento da linha. Portanto, do ponto de vista da eficiência da comunicação, desde que a taxa de transmissão definida não exceda o limite máximo da taxa de transmissão do chip usado no módulo, uma taxa de transmissão mais alta resulta em troca de informações mais rápida e maior eficiência de comunicação. Definir a taxa de transmissão para ser exatamente a mesma para ambas as partes da comunicação garante que a extremidade receptora faça uma amostragem de cada bit de dados no ponto médio do ciclo de bits, alcançando assim uma comunicação confiável.
5.5 Métodos de depuração razoáveis
Durante a depuração, primeiro teste a comunicação entre cada módulo da CPU e o microcomputador por meio do módulo de conversão de dados RS485/RS232. Após testes individuais bem-sucedidos, prossiga para a depuração entre-módulos, melhorando significativamente a eficiência geral da depuração. Durante a depuração da comunicação do módulo-para{6}}o computador, o computador emprega software de depuração Modbus para simular o processo de comunicação do mestre, solicitando ativamente informações do escravo. Isto torna todo o processo de recepção e transmissão transparente e claro, permitindo a resolução oportuna de problemas do módulo. Durante a depuração conjunta, o software de monitoramento de barramento observa os dados de ambos os lados para identificar e resolver problemas prontamente.
6 pontos de inovação deste artigo
Primeiramente, este artigo adota Modbus, um padrão industrial universal, no dispositivo de proteção. O software da ferramenta necessária pode ser obtido diretamente em sites relevantes, sem incorrer em custos de propriedade intelectual. Em segundo lugar, o dispositivo de proteção implementa multitarefa e utiliza o protocolo Modbus para criar um mecanismo razoável de depuração conjunta entre os módulos da CPU, melhorando significativamente a eficiência do desenvolvimento colaborativo do sistema.