


1 componentes do sistema de controle
Os componentes de um sistema de controle industrial ICS podem ser amplamente divididos em duas categorias, dependendo de onde estão localizados: dispositivos de centro de controle e dispositivos de sites remotos. Os dispositivos de centro de controle estão localizados no centro de controle do sistema e incluem a interface da máquina humana (HMI), estações de trabalho de engenharia e servidores de histórico (historiador). Os dispositivos do site remoto são dispositivos que residem no local de produção e estão diretamente conectados a atuadores e sensores cuja função principal é supervisionar e controlar o processo físico. Embora os dispositivos do local geralmente não interajam diretamente com as pessoas, é mais provável que sejam atacados e comprometidos porque os locais de produção geralmente são menos seguros do que os centros de controle.
1.1 Equipamento central de controle
A interface de máquina humana HMIS (às vezes chamadas sistemas SCADA) são sistemas que permitem que os operadores monitorem e controlem processos. Os HMIs HMIs geralmente são aplicativos de software puro em execução em um computador de uso geral, normalmente em execução no Microsoft Windows Family of Operating System Ambientes. Os HMIs comuns na indústria incluem Wonderware, o WINCC da Siemens, o RSView de Rockwell e o Areva E-Terra, com Kinseal também sendo uma boa escolha.
Historiador do History Server é um servidor de banco de dados que registra o histórico do estado de um sistema de controle de processos. Em alguns casos, se o historiador for poderoso o suficiente, ele também pode ser usado como HMI para o sistema de controle. O historiador geralmente é executado nos principais sistemas operacionais e em dispositivos de hardware comum e geralmente é refletido na rede corporativa.
1.2 Dispositivos do site remoto
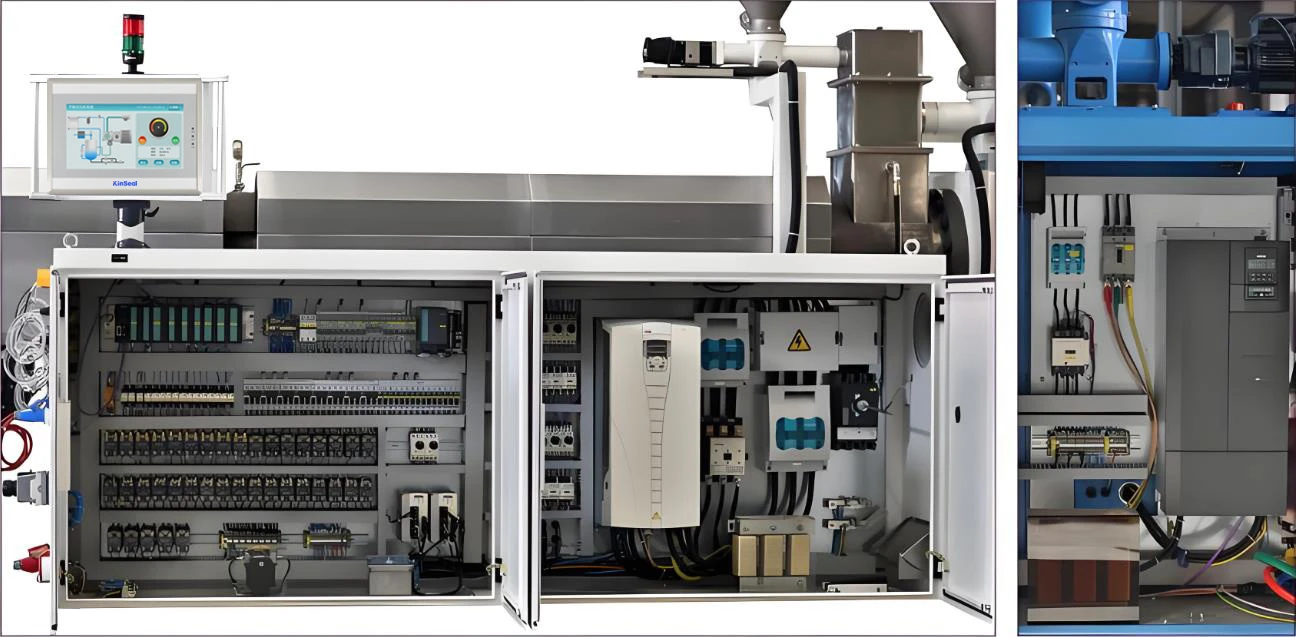
Os dispositivos de site remoto incluem PLCs, RTUs de unidades de terminais remotas, IEDs de dispositivos eletrônicos inteligentes e relés eletrônicos. Embora as funções desses dispositivos variem bastante, elas podem ser agrupadas aproximadamente com base em sua localização e semelhanças. Também existem semelhanças na arquitetura de hardware usada nesses dispositivos, que geralmente fornecem entrada/saída analógica ou digital (E/S) e funções de controle. Eles leem dados diretamente dos sensores e enviam comandos operacionais para atuadores e, em alguns casos, estão conectados a outros dispositivos de campo.
Uma discussão simplificada dos dispositivos é fornecida neste artigo. De fato, cada um desses dispositivos mencionados acima (PLCs, RTUs, IEDs e relés eletrônicos) executa um certo subconjunto de funções no modelo de relacionamento com objetos de controle (ORM). Por exemplo, RTUs, que geralmente são a função dos sistemas SCADA que fornecem apenas o controle de E/S de campo, executam amostragem por meio de sensores de E/S de campo e, individualmente, as RTUs gerarão gatilhos para atuadores. Os relés eletrônicos sempre executarão as funções de amostragem e acionamento. A RTU gerará pontos de campo de dados de status e, em alguns casos, processará pontos de campo de dados de comando. Os relés gerarão pontos de campo de dados de status, mas têm menos probabilidade de lidar com os pontos de campo de dados comandados.RTUS geralmente não possuem funcionalidade de controle local, mas os relés têm essa funcionalidade. Além de se comunicar com sensores, atuadores e funções de controle de nível superior, os PLCs têm importantes funções de controle local. Essas funções podem parecer semelhantes, mas existem diferenças significativas nos ORMs.
2 Arquitetura do sistema de controle típico
A Figura 1 mostra uma arquitetura típica do sistema de controle. Nele, um PC comercial comum executando um HMI se comunica com dispositivos de campo, como o PLCS por meio de protocolos de rede padrão (por exemplo, Ethernet). O banco de dados de estação de engenharia e histórico também são tipicamente PCs ou servidores comerciais comuns que se comunicam com os dispositivos de campo por meio de protocolos de rede padrão. Os dispositivos de campo se conectam a outros dispositivos de campo usando protocolos de controle industrial baseados em Ethernet, como o FieldBus. Alguns dispositivos de campo se conectam a dispositivos inteligentes usando protocolos de comunicação de barramento serial padrão, como RS232 ou RS485, e alguns dispositivos de campo se conectam diretamente a sensores, dispositivos e dispositivos de máquina.
3 controlador lógico programável plc
A PLC is a field device that can be connected directly to sensors and actuators or other field devices.PLCs are controlled locally through logic programs (generally in a format defined according to the IEC 61131-3 standard), and are capable of receiving control commands and query requests from an HMI through the control system's communication protocols.PLCs can be modular, or can be combined into compact, fixed shapes, but both types essentially Use os mesmos componentes subjacentes. Os tipos usam essencialmente os mesmos componentes subjacentes.
3.1 Programação PLC
Os PLCs podem ser programados usando um dos idiomas listados no IEC 61131-3:
Diagrama de escada (LD), gráfico
Diagrama de blocos de função (FBD), gráfico
Texto estruturado (ST), textual
Lista de instruções (IL), textual
Gráfico de função de sequência (SFC), gráfico
O PLC opera em ciclos cíclicos chamados "varreduras", que consistem em entradas, execução lógica e saídas.
3.2 Arquitetura Geral Modular PLC
PLCs modulares são compostos de módulos individuais conectados por um backplane. Um PLC não modular integra todos os componentes em uma única placa.
3.3 Interação do módulo PLC
Na arquitetura PLC de uso geral mostrado na Figura 2, cada módulo possui um slot físico e recebe uma série de endereços de backplane. Os registros de interface e as memórias de buffer estão expostos dentro da faixa de endereços de backplane. As mensagens são enviadas e recebidas por módulos lendo e escrevendo para registros ou outros buffers de módulo.
3.4 Módulo de processador
O módulo do processador é o coração do PLC. Ele implementa coordenação entre módulos e às vezes é usado como árbitro de backplane. O módulo do processador configura outros módulos no Power-Up se eles não armazenarem suas próprias configurações.
O módulo do processador interpreta e executa a lógica da escada, lê valores do módulo de comunicação ou do módulo de E/S, mantém o estado operacional, executa ciclos de "varredura" da lógica da escada e grava valores de saída no módulo de comunicação ou módulo de E/S.
3.5 Módulo de comunicação
Os módulos de comunicação retiram o código relacionado ao protocolo de comunicação do módulo do processador. Eles pegam os dados de interação do protocolo sensível ao tempo do módulo do processador, garantindo que o módulo do processador esteja em seu próprio loop de controle sensível ao tempo. Como alguns protocolos do sistema de controle são muito complexos, o módulo de comunicação pode ter alta potência de processamento, portanto, o módulo de comunicação pode ser tão complexo quanto o módulo do processador.
3.6 Módulos de E/S.
Os módulos de E/S convertem sinais entre baixa tensão (3,3 volts ou 5 volts), lógica de controle de baixa corrente (nível Milliampere) e alta tensão (24 volts ou mais), controle de processo de alta corrente (nível de ampeira). Os módulos de E/S analógicos contêm conversores analógicos para digitais (ADCs) e conversores digitais para analog (DACs). Esses módulos têm lógica relativamente simples e hardware inteligente relativamente pouco, e sua única tarefa é converter entre sinais analógicos e digitais.
3.7 Processadores de uso geral
Existem três tipos de arquiteturas de processador mais comumente encontradas no PLCS:
Arquitetura do ARM (7 ou 9 séries)
Arquitetura da série Motorola/Freescale 68000
Arquitetura de Power da IBM
A arquitetura do ARM foi projetada pela ARM, uma empresa com sede no Reino Unido com mais de 1.700 funcionários. AARM não fabrica chips, mas projeta e licencia a propriedade intelectual (IP) para eles. (1) A arquitetura do ARM é amplamente utilizada em sistemas e dispositivos incorporados e possui uma parcela particularmente grande de eletrônicos de consumo, como telefones celulares e assistentes digitais pessoais (PDAs), com uma participação de mercado de mais de 90%. (2) Os processadores ARM podem ser executados no modo Big-Endian ou Little-Endian e também podem usar o braço (32- bit) e o polegar (16-}}) conjuntos de instruções. Os processadores são frequentemente parte de sistemas personalizados em chips (SOCs).
A série Motorola (agora Freescale) 68000 é um Microprocessador 32- bit de instrução complexo (CISC). É amplamente utilizado em sistemas incorporados. Era o processador de arquitetura de bits de bits mais vendido do mundo em 2000, e a série 68000 é Big-Endian.
A arquitetura de potência inclui o PowerPC, uma arquitetura de microprocessador de instruções reduzidas (RISC) implementada pela IBM, Freescale, AMCC, Tundra e PA Semi, entre outros. A arquitetura de potência utiliza sequências de byte big-endian.
3.8 Layout da memória
Os PLCs normalmente usam o armazenamento não volátil da memória flash para armazenar programas de firmware do módulo de processador e lógica da escada (ou outros idiomas IEC 61131-3). O endereço da memória flash é mapeado para o espaço de endereço do processador, assim como os registros de controle de outros dispositivos de bordo.ram é usado para armazenar o status de tempo de execução.
3.9 Sistemas operacionais incorporados
Muitos sistemas operacionais incorporados também são sistemas operacionais em tempo real (RTOs). Para ser considerado um RTOs, o sistema operacional deve ser "determinado atrasado ou garantir um atraso de interrupção ou tempo de interrupção no pior caso".
Os PLCs geralmente usam implementações comerciais de RTOs, como VXWorks, Windows CE ou QNX, mas também podem usar sistemas operacionais "internos" personalizados. Embora ainda não sejam comuns, alguns fabricantes começaram a usar sistemas operacionais baseados em Linux no PLCS.